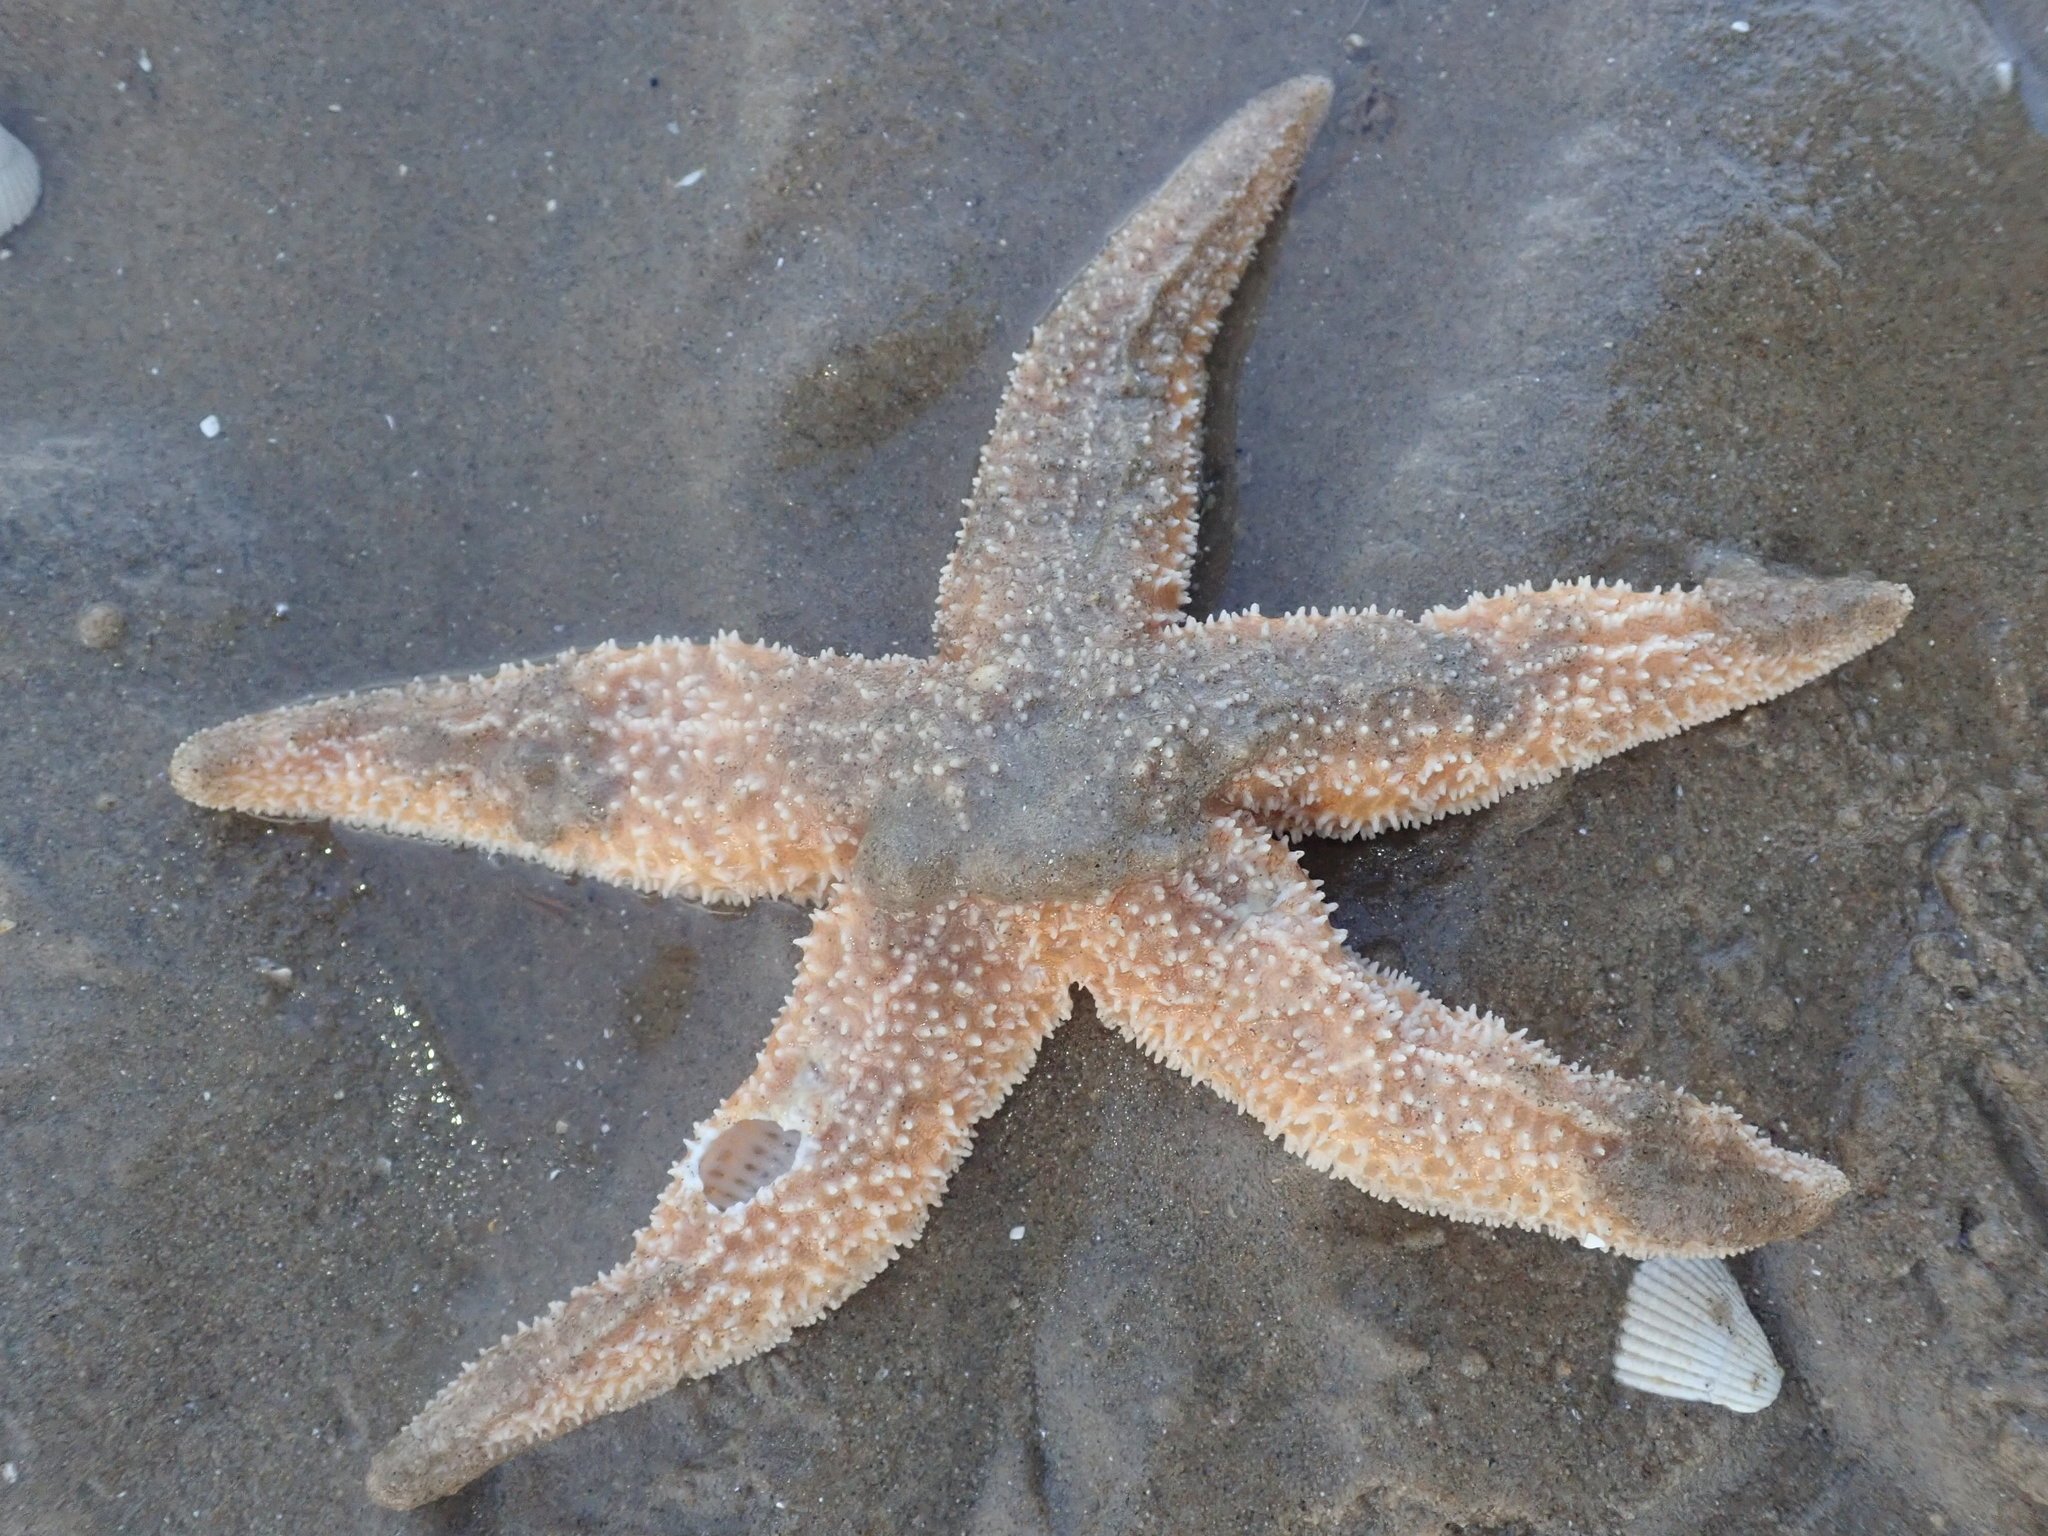

ヒトデは、何百本もの小さな「管足(かんそく)」を伸ばして海底を歩きます。管足は体内の液体の圧力で動き、先端から出す接着物質で岩などに一時的にくっつきます。2026年の研究では、歩く速さを左右する重要な要素が、足を何本つけるかよりも「どれくらいの時間くっつけるか」であることが示されました。
ヒトデの裏側には小さな足が並んでいる
ヒトデを裏返すと、腕の裏側に細長い突起が並んでいます。これが管足です。ヒトデは棘皮動物(きょくひどうぶつ)の仲間で、ウニやナマコも近い仲間です。管足は人間の足とは構造が異なりますが、海底を移動したり、物につかまったりする役割を担っています。
管足の動きを支えるのは「水管系」と呼ばれる、液体が満たされた体内のしくみです。管足の根元にある筋肉性の袋が収縮すると液体が管足側へ押され、管足が伸びます。筋肉の働きで向きを変えたり縮んだりすることで、一歩ずつ前へ進めます。
岩にくっつくのは吸盤の力だけではない
管足の先端は吸盤のように見えます。しかし、ヒトデの付着を単なる「吸い付く力」だけで説明するのは正確ではありません。管足の先端から分泌されるタンパク質を含む接着物質が、一時的な付着に重要な役割を果たします。離れるときには、接着を解除する働きを持つ分泌物も利用します。
つまり、ヒトデは「伸ばす、くっつく、引く、離す」という動作を多数の管足で繰り返しているのです。
2026年の研究でわかった「足を離すタイミング」
2026年に学術誌『Proceedings of the National Academy of Sciences(PNAS)』に掲載された研究では、ヨーロッパに生息するヒトデの一種 Asterias rubens の歩行を詳しく調べました。研究者は特殊な光学装置を使い、透明な面に接触している管足を可視化しました。
その結果、歩行速度は、接地している管足の平均本数よりも、管足が付着している時間と関係していました。付着時間が長い個体ほど、歩く速度は遅い傾向がありました。さらに、体に重りを付ける実験では、負荷が大きくなると付着時間が長くなりました。
これは、ヒトデが状況に応じて管足を離すタイミングを調整し、安定性と移動を両立させている可能性を示します。ただし、この実験結果をすべてのヒトデの種類や自然の海底条件にそのまま当てはめられるわけではありません。
ヒトデには脳がないのに、なぜ歩ける?
ヒトデには人間のような集中した脳はありません。一方で、神経系が存在し、体の各部分が刺激に応答します。2026年の研究では、各管足が局所的な力や接触の情報に応じて動くというモデルでも、実際に観察された歩行の特徴を説明できました。
すべての足に中央から細かな指令を出さなくても、多数の足が周囲の状態に応じて働くことで、全体としてまとまった動きが生まれるのです。このしくみは、柔らかい素材でできたロボットや、多数の接地点を持つロボットの設計にもヒントを与えます。
まとめ
ヒトデは管足の液圧と筋肉で移動し、接着物質を使って海底に一時的に付着します。歩行の研究では、単に足の数を増やすのではなく、足をくっつける時間を調整することが重要だとわかってきました。ゆっくり動いて見えるヒトデの裏側では、たくさんの小さな足が精密に働いているのです。
水中の生き物が移動や周囲の環境に適応するしくみに興味があれば、魚が水の流れを感じる側線のしくみや、クラゲの刺胞が働くしくみもご覧ください。
参考文献・出典
- Deridoux A, et al. (2026). Tube feet dynamics drive adaptation in sea star locomotion. PNAS. https://doi.org/10.1073/pnas.2509681123
- Smithsonian Ocean. Echinoderms: Sea Stars, Urchins, Sand Dollars, and Relatives. Smithsonian Ocean
- Hennebert E, Santos R, Flammang P. (2012). Echinoderms don’t suck: evidence against the involvement of suction in tube foot attachment. DOI